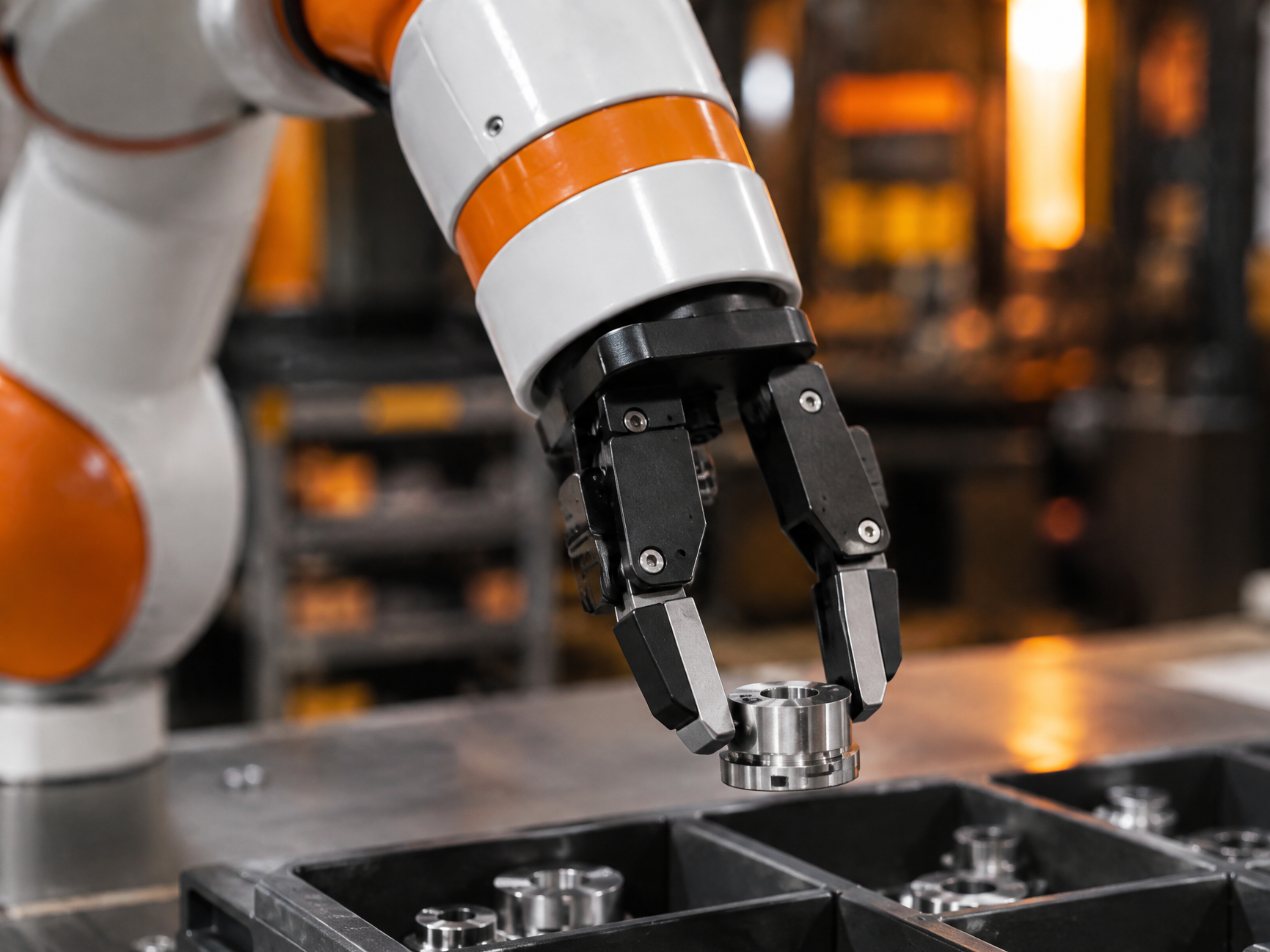
部品の取り出し
仕切りのあるトレイから部品を一つずつ取り、次の工程の台へ渡します。
- 向いている物
- 手のひらに乗る金属・樹脂の部品
- 使うハンド
- 2本指のグリッパー
約1分・音声あり。ボタンを押すと再生します。
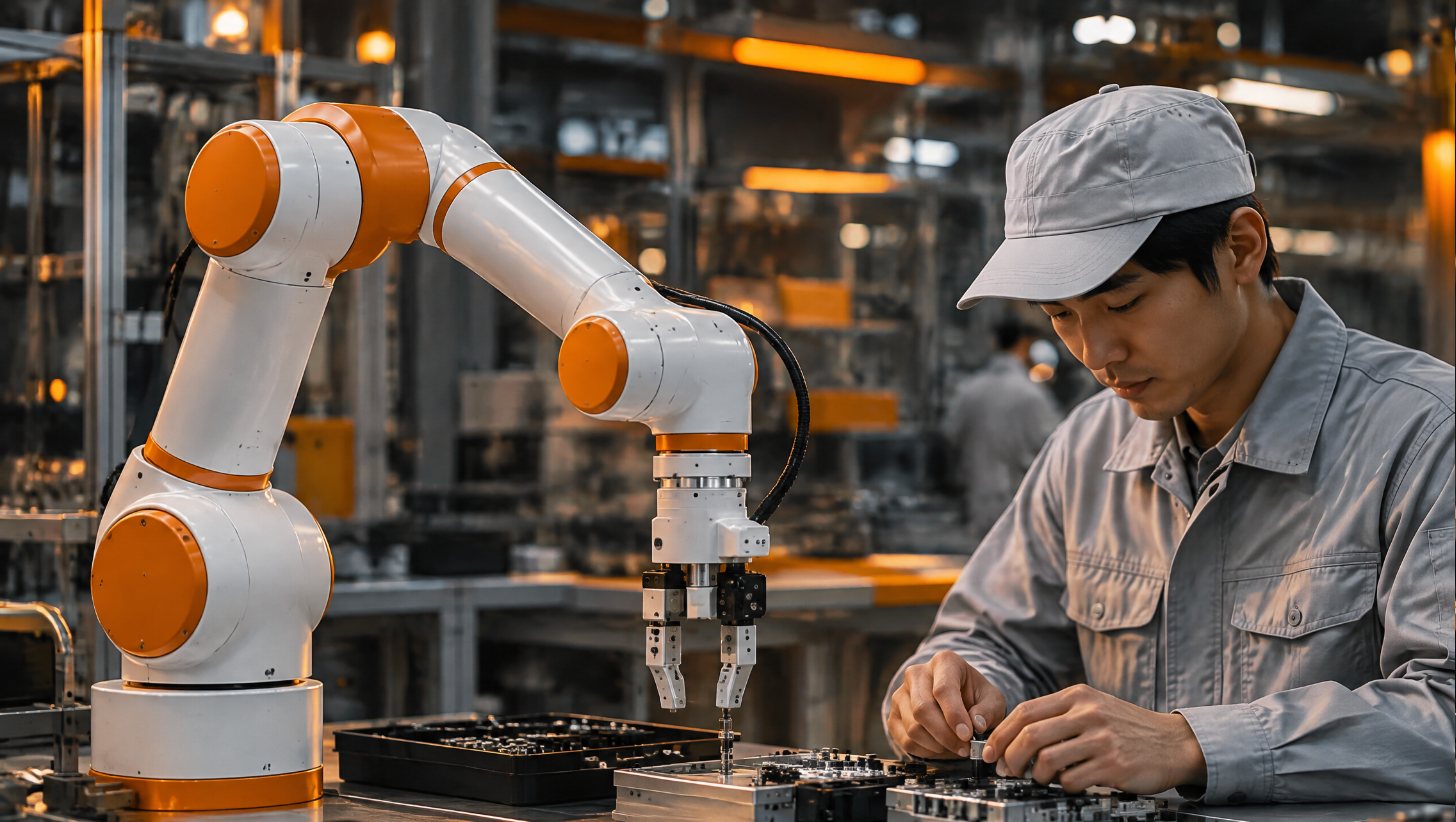
大きな安全柵や専用の設備を用意せず、今ある作業台にそのまま置いて使う想定の協働ロボットです。
※数値はすべて架空の見本です。実在の製品の性能ではありません。
スクロールすると、腕が部品ごとに分かれます。
人は判断と仕上げに。SOEDEは、同じ動きのくり返しに。先端のハンドを付け替えると、できる作業が変わります。
仕切りのあるトレイから部品を一つずつ取り、次の工程の台へ渡します。
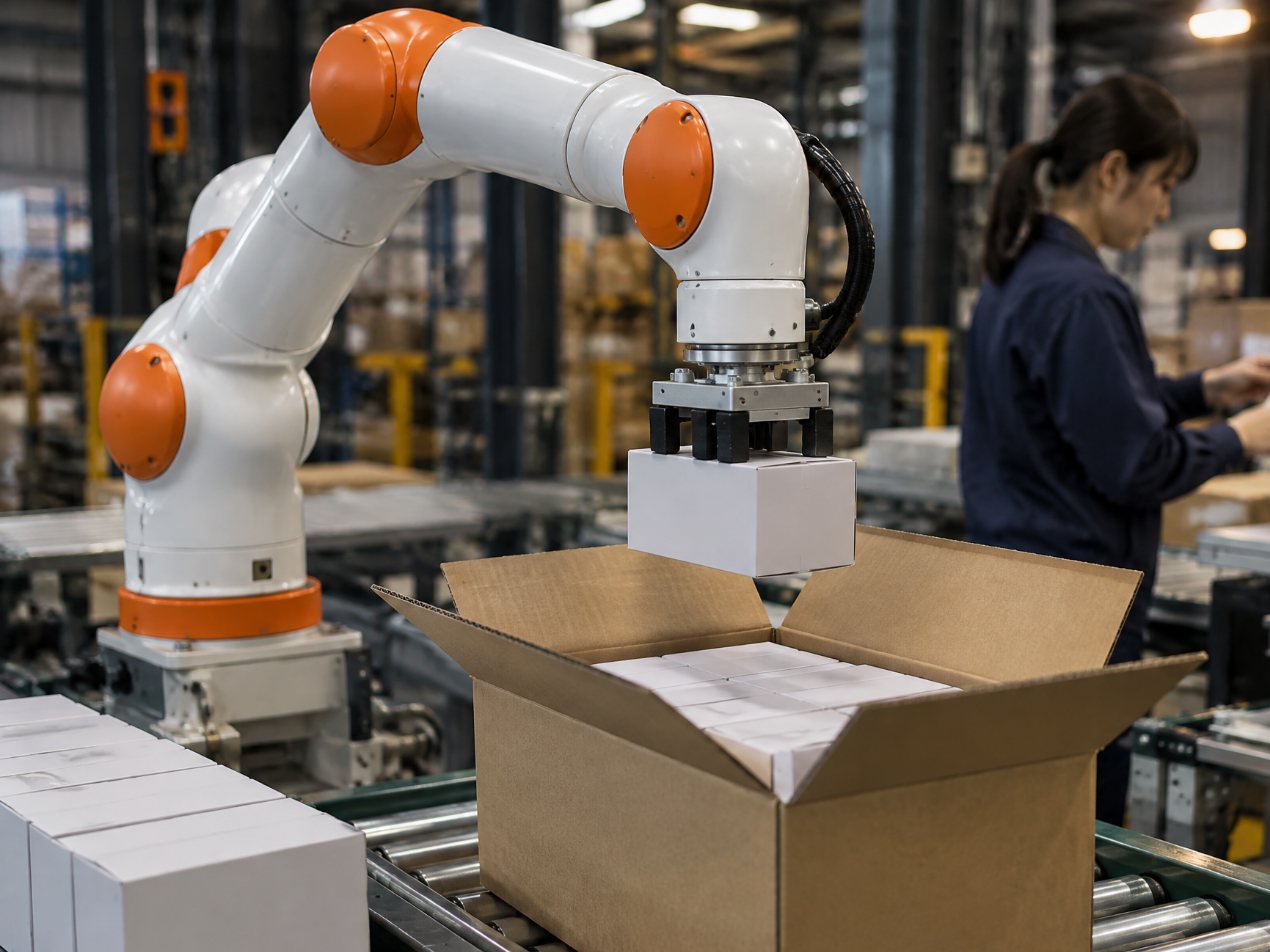
流れてくる小箱を、決まった順番と向きで段ボールに並べます。
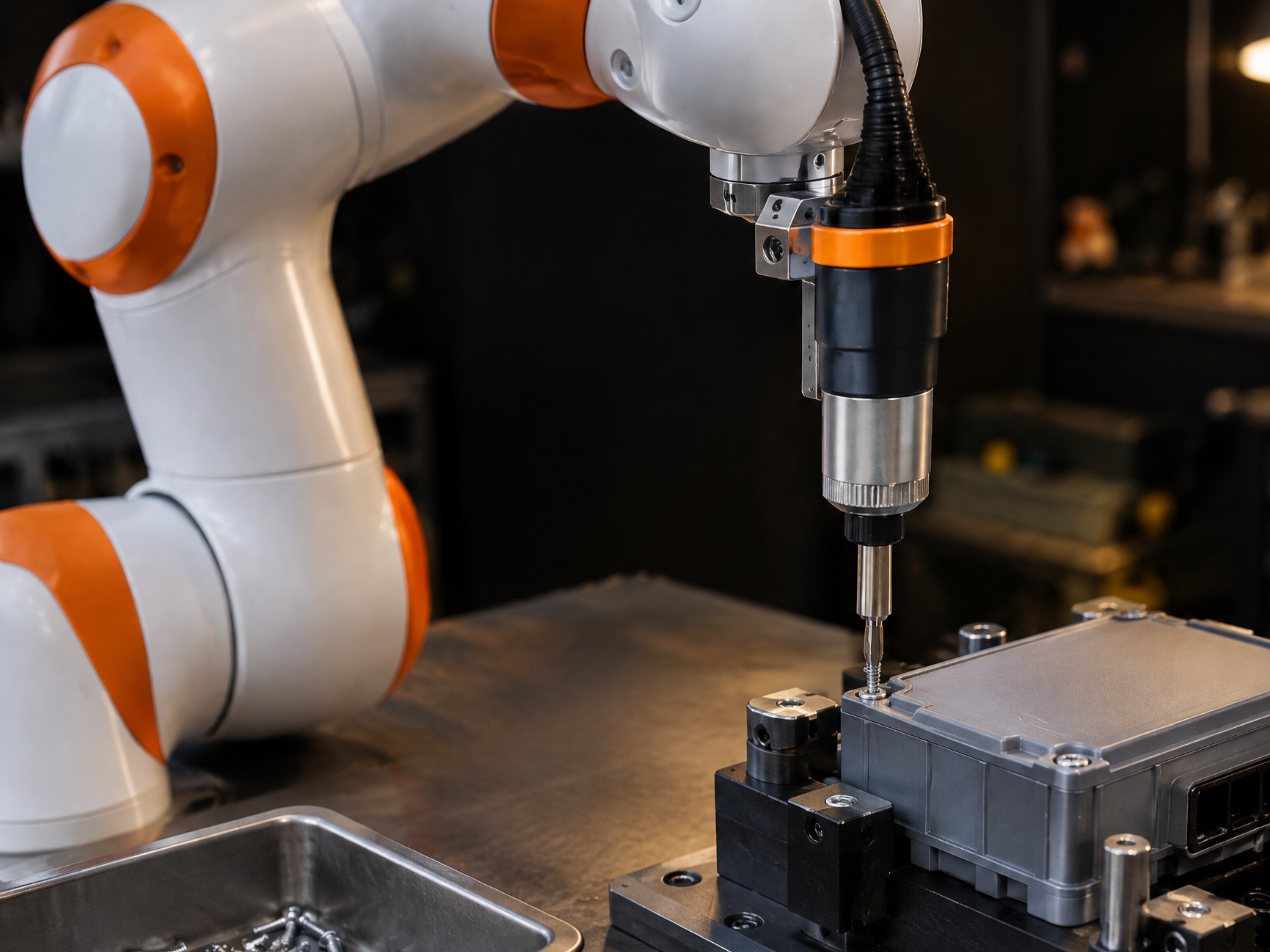
同じ力加減で、決まった順番どおりに何本でも締めます。
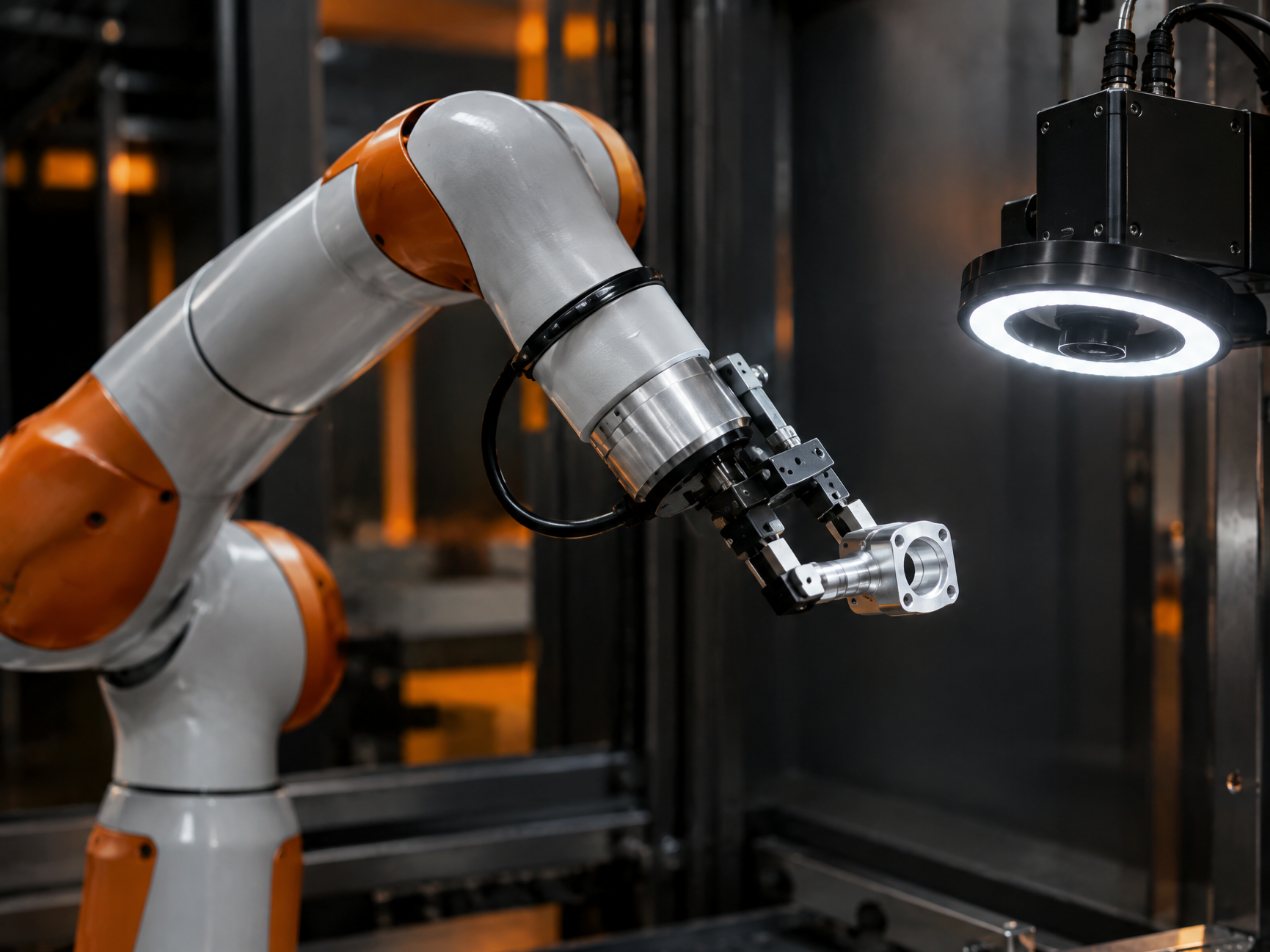
部品をカメラの前に運び、向きを変えながら全ての面を見せます。
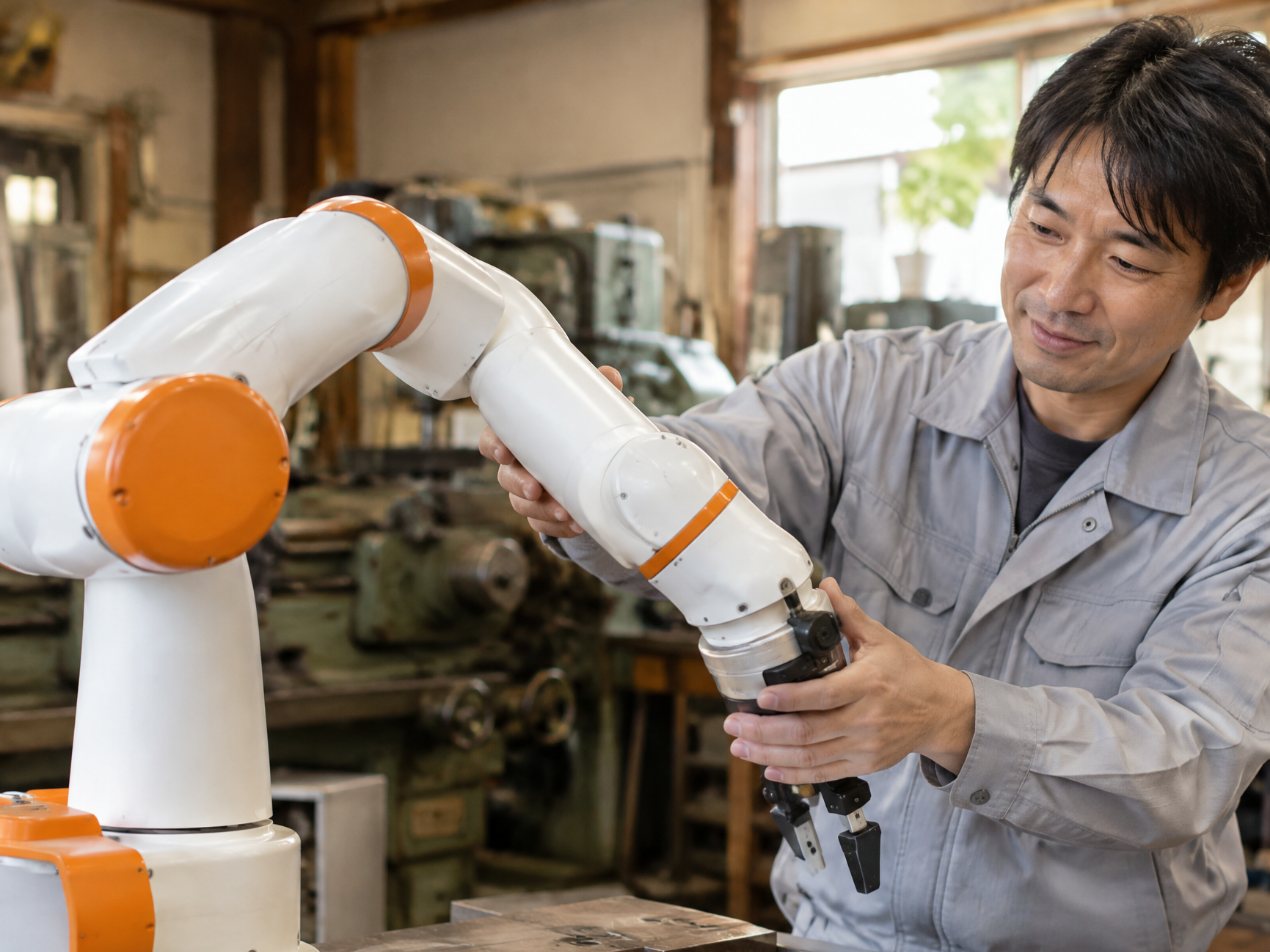
腕を持って動かし、ボタンを押して位置を記録。それをつなげると、一連の動きになります。ロボットを扱ったことがない現場を想定した使い方です。
今の作業を見せていただくところから始めます(架空の流れです)。
任せたい作業と、置きたい場所を伺います。
現場で、今の作業の流れを確かめます。
決めた作業で、一定期間試してみます。
使い方を覚えて、毎日の作業に組み込みます。
数値はすべて架空の見本です。実在の製品では、測定条件とあわせて掲載します。
| 形式 | 6軸 協働ロボット(架空) |
|---|---|
| 運べる重さ | 5kg |
| 届く範囲 | 半径 850mm |
| くり返しの位置の正確さ | ±0.03mm |
| 本体の重さ | 22kg |
| 設置のしかた | 床・作業台・天井・壁 |
| 教え方 | 手で動かして記録/タブレットで編集 |
| 電源 | 単相 100V |
| 付け替えられるハンド | 2本指グリッパー・吸着パッド・電動ドライバー |
仕様書の注記と同じく、すべて開いた状態で並べています。
わからない項目は空けたままで大丈夫です。見学のときに一緒に確かめます。相談票は見本のため、送信されません。